← 手机资料首页
← 返回资料首页把机构拆开来看
V0.4 · 详细机构研究模型 · 单位:毫米
导轨、滑块、丝杆、螺母、轴承座、连接板和紧固件分别建模。点击图片查看原图;图内不放文字引线。
当前阶段:机构结构评审。模型运动包络约 410×420×231mm(含按摩头),尚未满足原定 180mm 壳体厚度的装入要求;外壳、遮挡和断电卸力仍需与机构一起改。这里的定制孔位和配合尺寸不能直接作为加工图。
01 / 总成:哪些固定,哪些会动
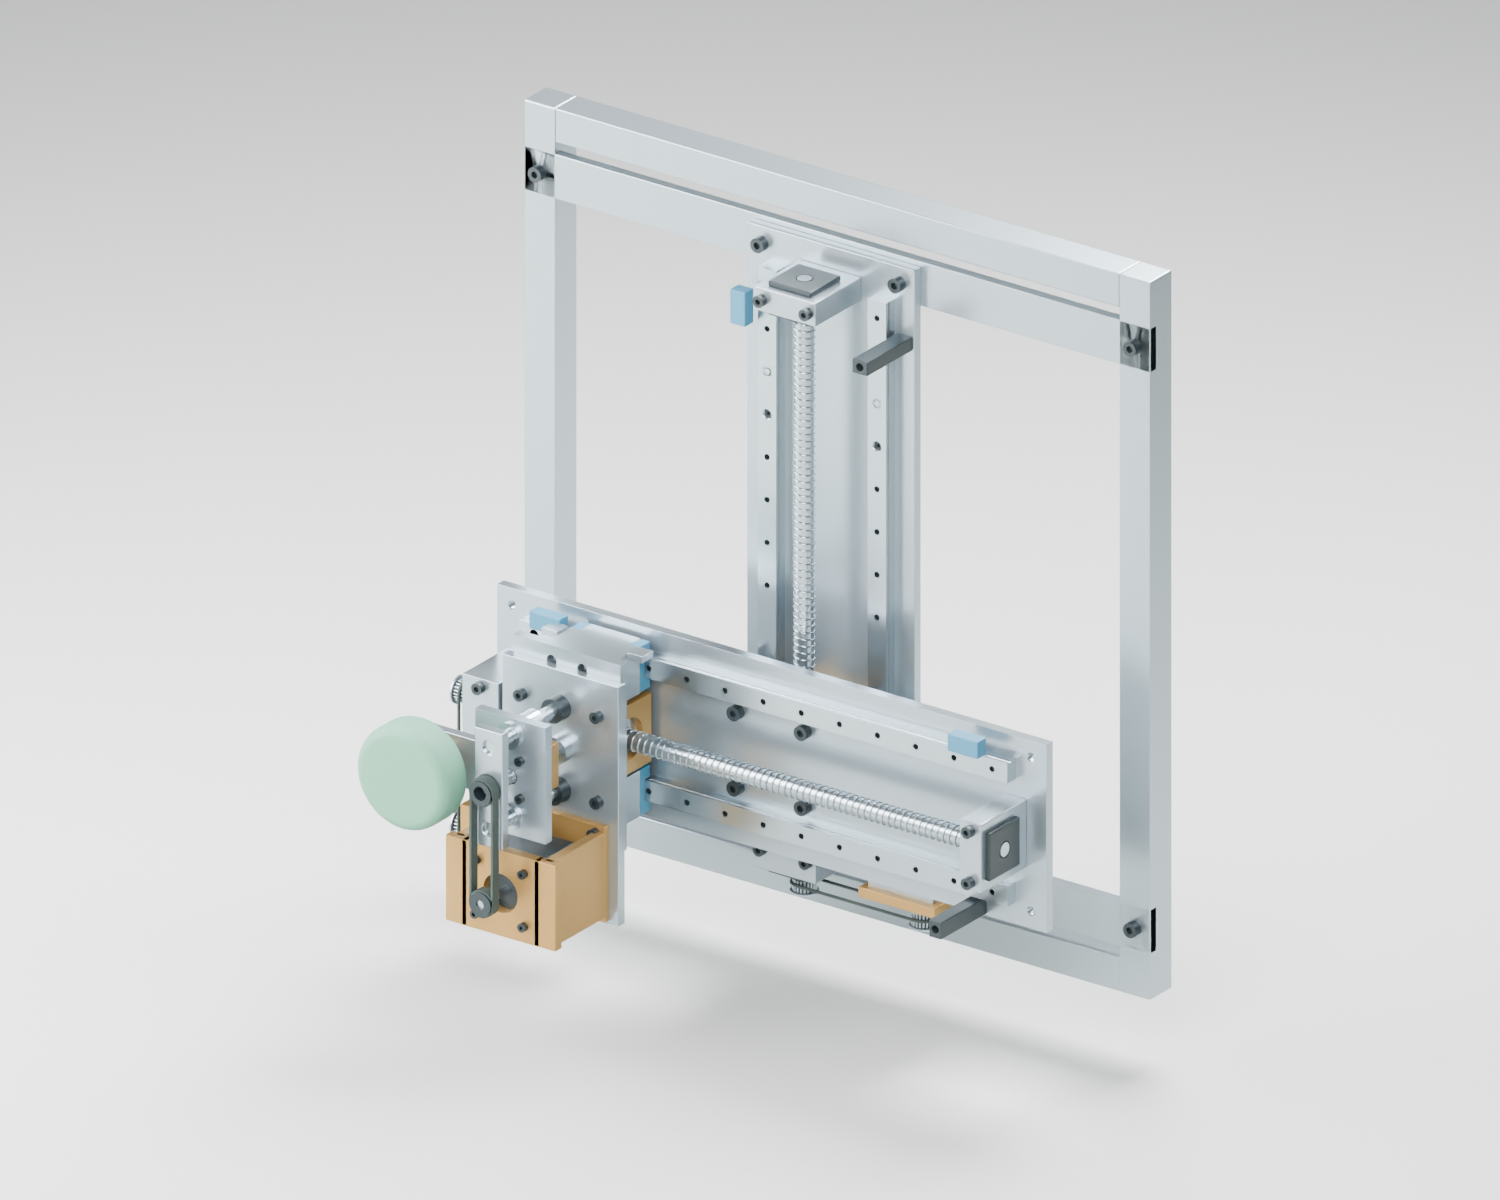
银色外框固定。竖直轴滑座带着整条横轴上下移动;横轴滑座带着末端左右移动;绿色按摩头由短行程机构进退。金色部分是定制连接件。
03 / 单轴的结构
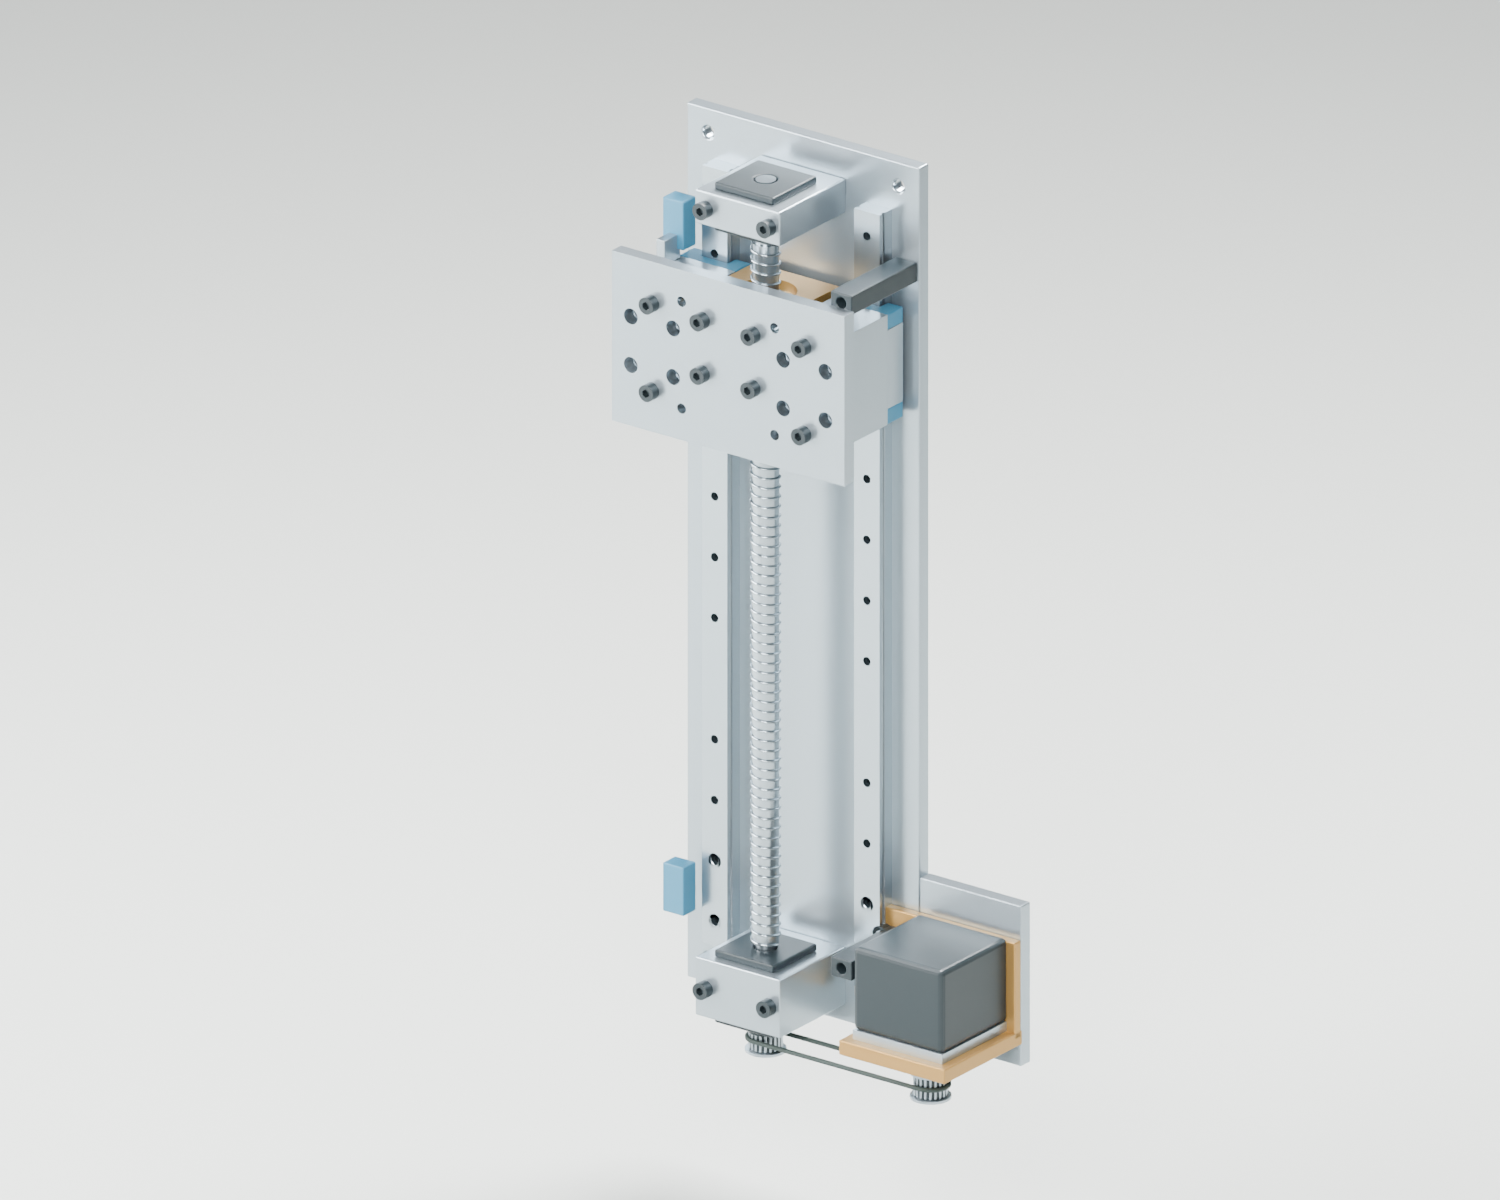
两条导轨承受侧向力和力矩,中间丝杆推动螺母座。滑块经垫高座连接移动板;电机折返放在轴端,通过同步带带动丝杆。
04 / 电机、轴承与传动
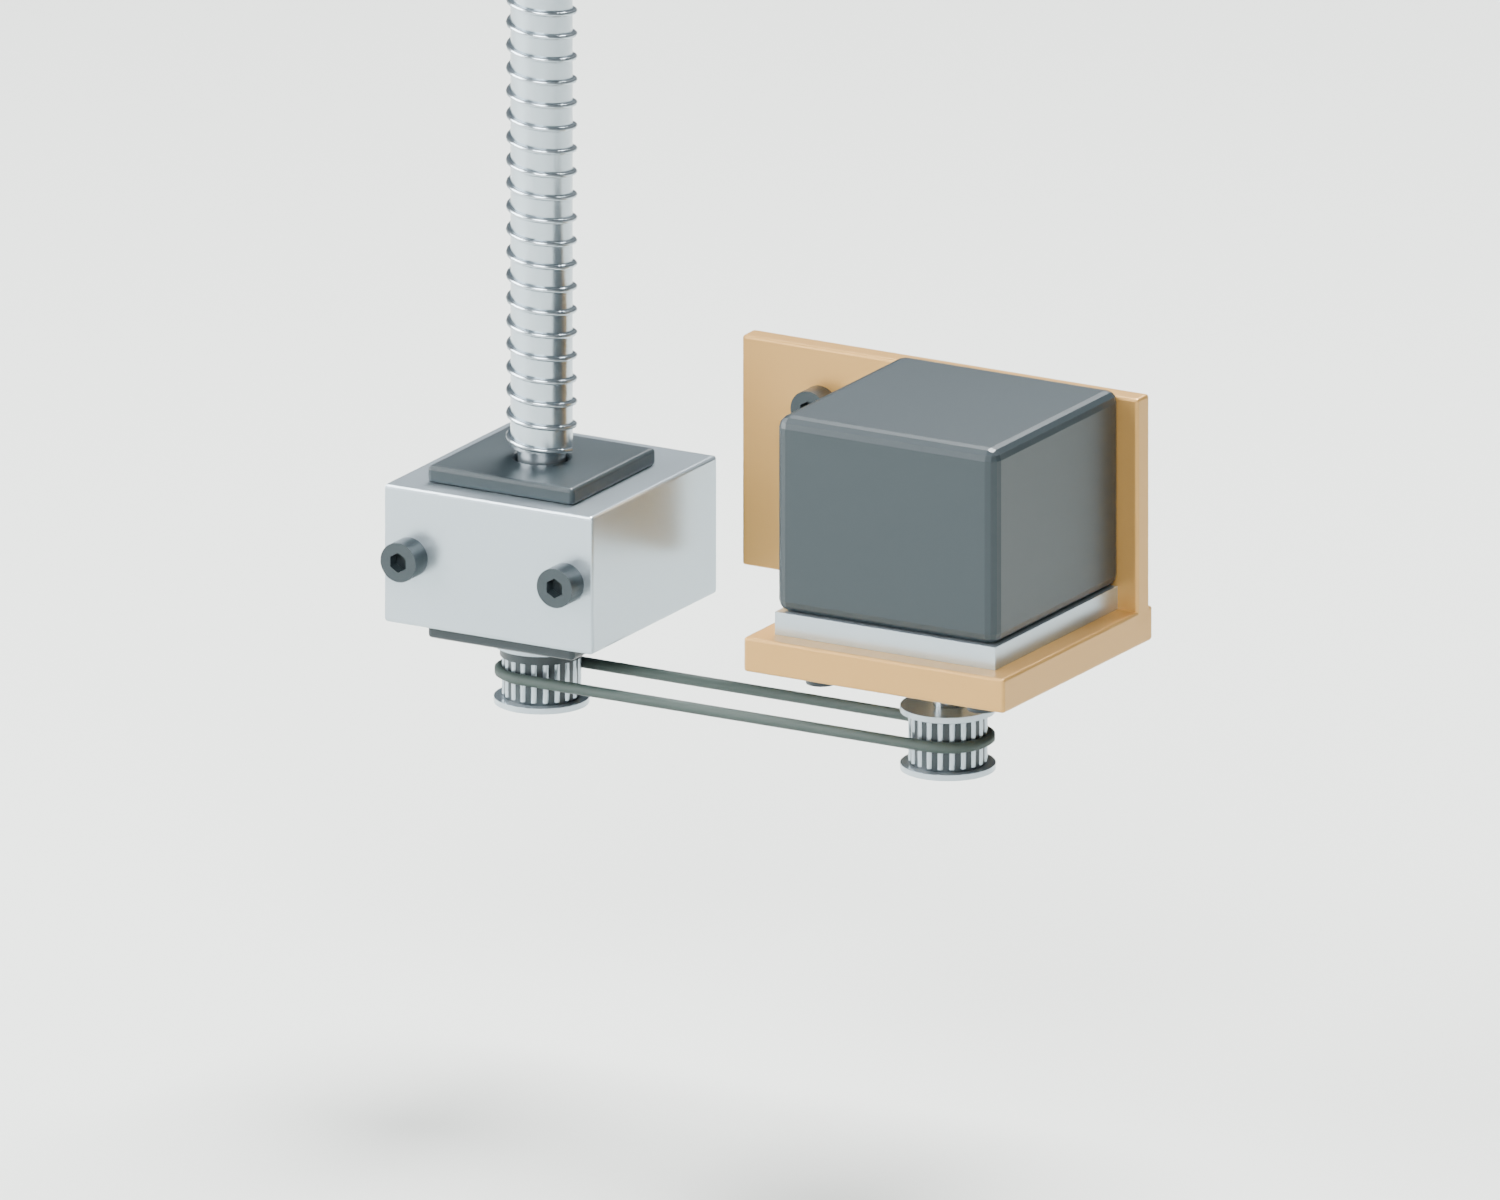
显示轴肩、两端支撑、锁紧件、带轮及电机安装孔。轴承内部滚珠用于解释结构;带齿、张紧和轴向预紧尚未成为厂家确认的加工设计。
05 / 螺母怎样带动滑座
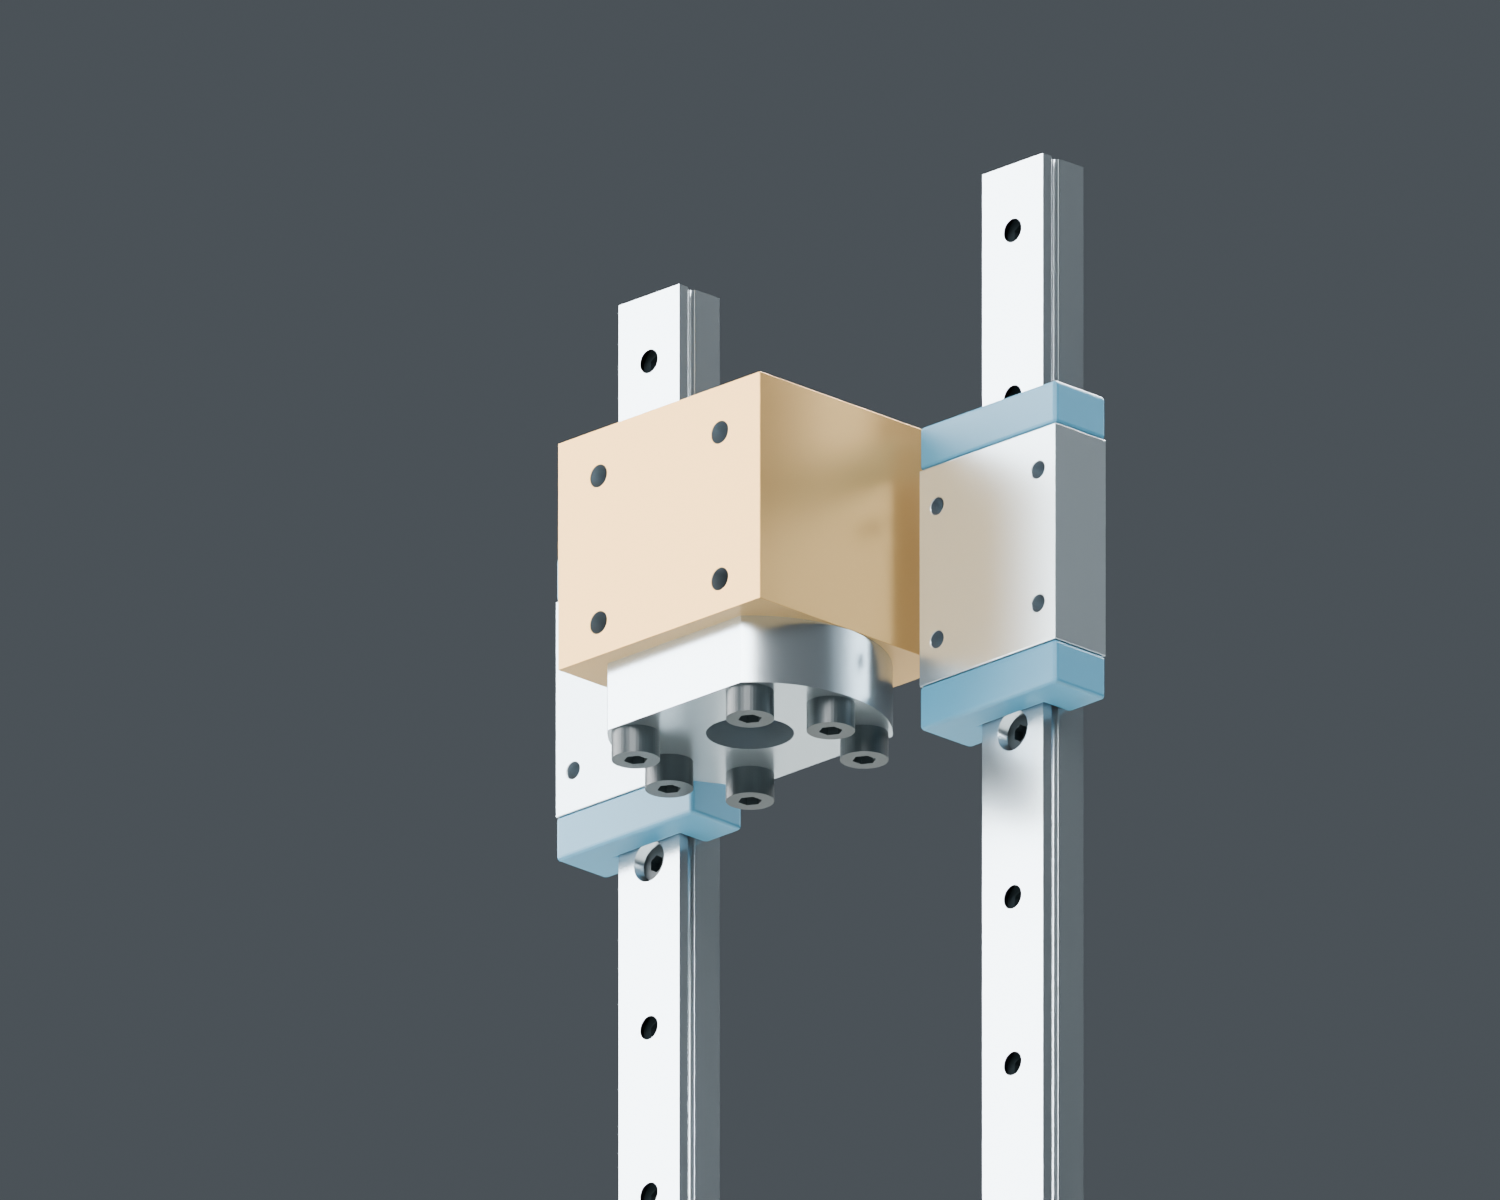
为看清连接,这张图隐藏了移动板和垫高座。1204 螺母外形按公开目录建模。法兰连接金色螺母座,再连接上方移动板;两侧垫高座把移动板连接到滑块。安装孔是几何孔,不是贴图。
06 / 末端:导向、推进和测力
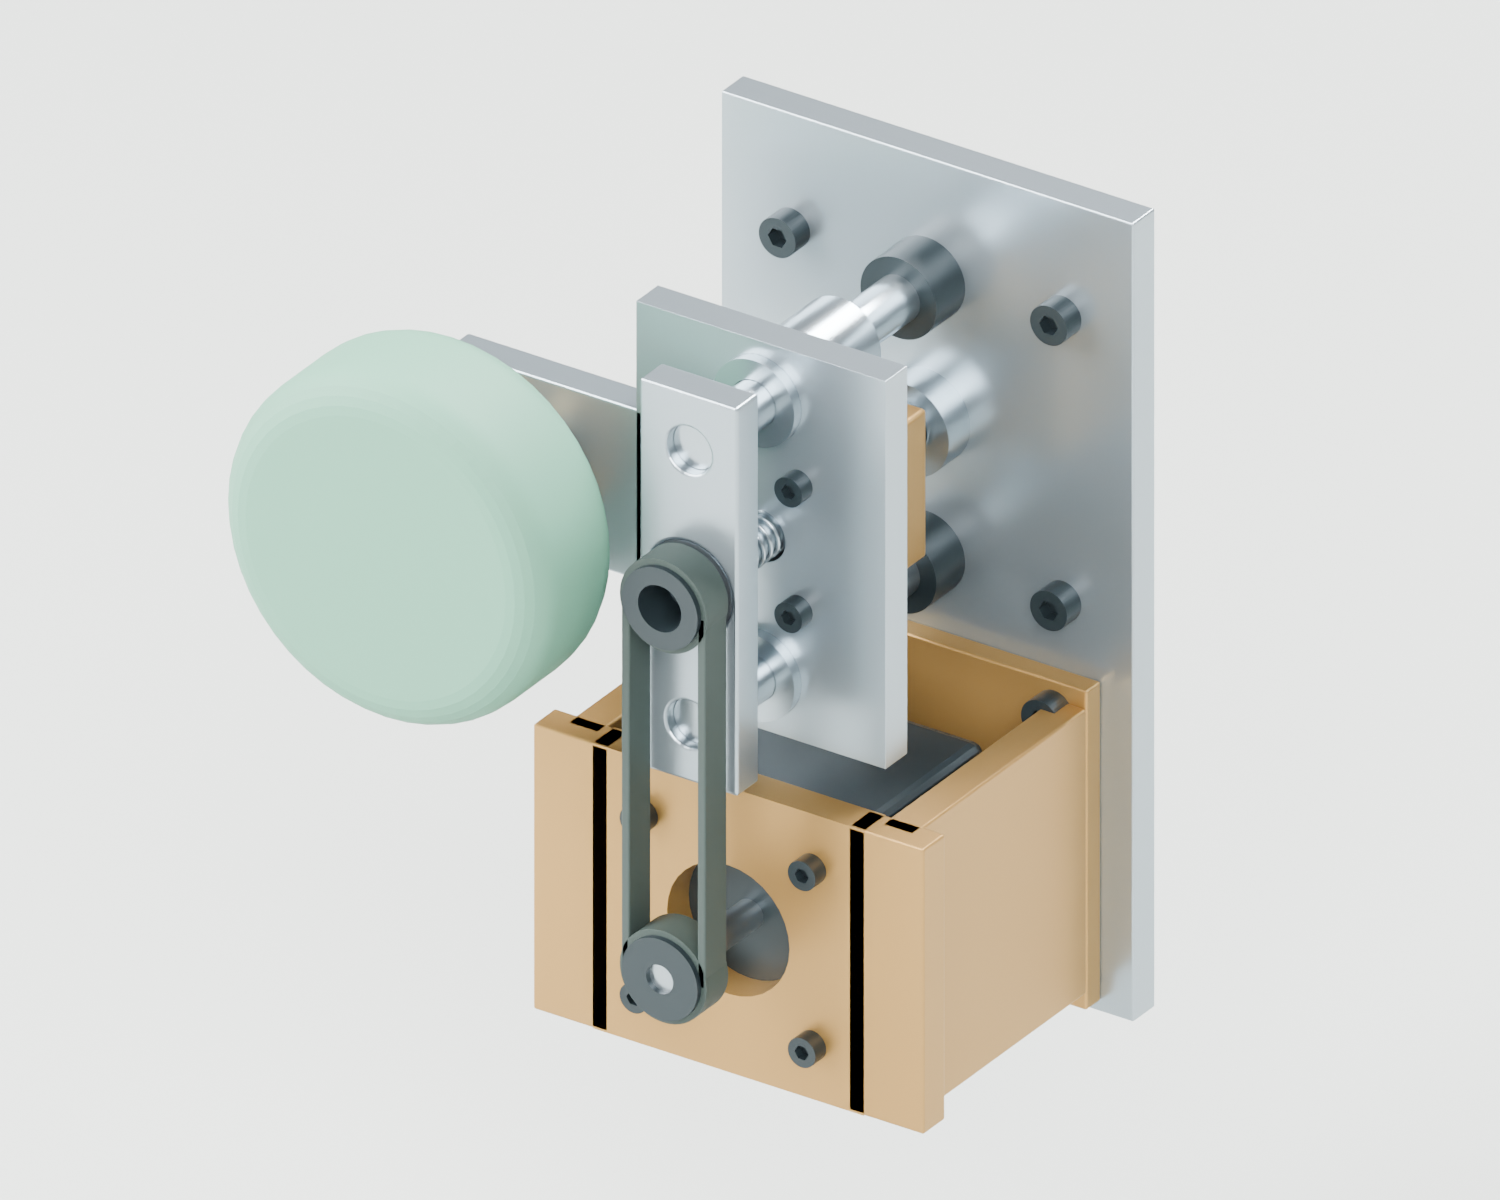
短轴包含两根导杆、衬套、丝杆螺母座和折返电机。传感器位于头座后方。当前没有经过验证的自动卸力机构,不能将停电等同于卸压;螺母锁固、传感器抗偏载与整套装配标定仍须完善。
07 / 单轴分解
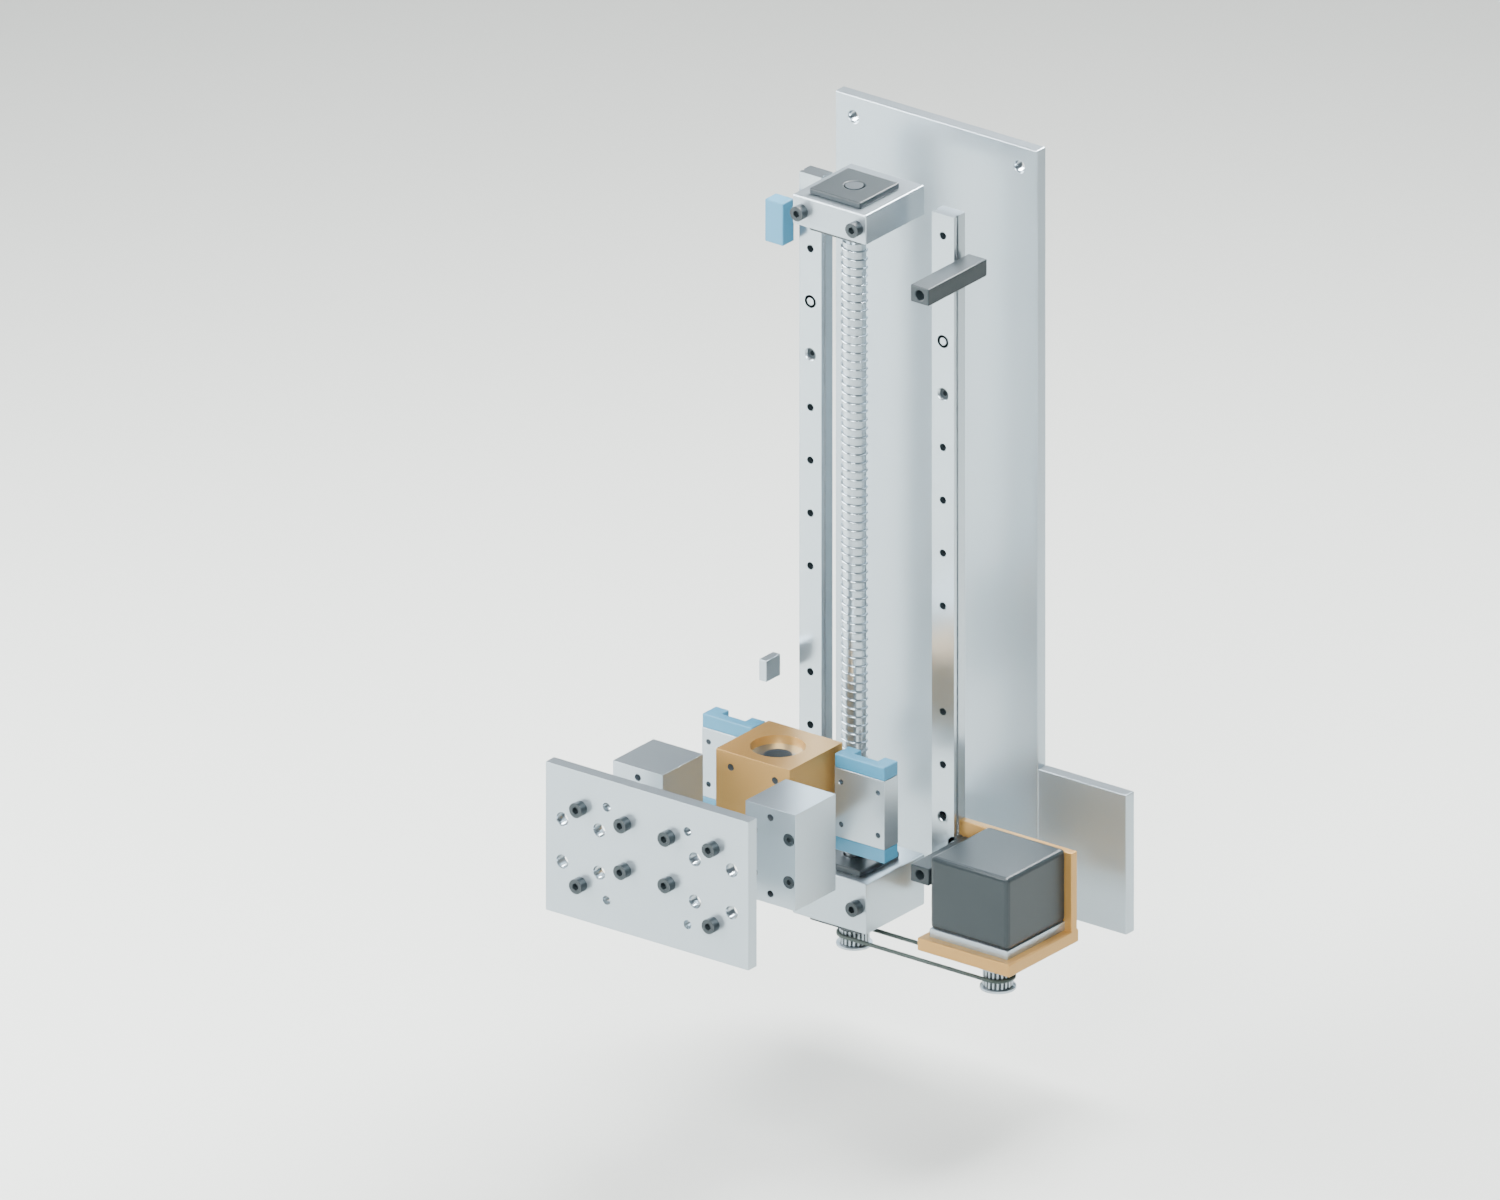
从后往前看:底板 → 导轨与轴端支撑 → 滑块及螺母座 → 垫高座 → 移动板。电机位于轴端侧面。图中人为拉开的距离不用于装配尺寸。
08 / 按这个顺序理解装配
1. 找固定基准框架横梁连接轴底板;先检查底板与导轨安装面的平面度和垂直关系。
2. 装导向部分导轨、滑块、垫高座组成承载路径;先找正,再按厂家要求紧固。不要靠丝杆强行拉正导轨。
3. 装丝杆与螺母固定端、浮动端、螺母座分别找正。先确认手动全程顺畅,再连接电机传动。
4. 连接两轴横轴底板装在竖轴移动板上。竖轴承担横轴、末端的全部自重和偏心力矩。
5. 装末端导向件约束歪斜,推进机构移动接触板。测力元件的压向、安装方式和过载保护必须按实际型号确定。
6. 再设计防护用整个运动包络确定硬壳和伸缩遮挡,布套只负责外观和触感;不能让布料进入丝杆、带轮或滑动缝隙。
09 / 哪些尺寸有来源
| 部件 | 来源与范围 |
|---|
| MGN12H 导向 | HIWIN 目录:滑块外形 27×45.4,组合高度 13;内部滚道为结构表达。采购件仍需核对厂家图。 |
| SFU01204-4 螺母 | TBI 目录 C76:杆径12、导程4、螺母体径24、法兰径40、总长40、法兰厚10。 |
| 708C 轴承 | NSK 目录:8×22×7 外形;未完成预紧和寿命选型。 |
| 42 步进电机 | StepperOnline 尺寸图:42.3 方形、31 孔距、34 机身长度。仅作为空间参考,未确认驱动能力。 |
| 连接板、轴端加工、Z短轴 | 本项目设计尺寸,未获商家确认;需要公差、材料、强度和装配审核。 |
10 / 尚未通过的整机要求
这份模型比旧图增加了可查看的真实几何细节,但整机还不能下料组装:厚度目标未满足,外壳防夹结构未落实,机械卸力未实现,竖轴失电下滑及偏心承载未验证。不能把本页当作人体使用许可。
预算上限仍为 10,000 元。本次详细结构没有新的商家报价,不能用旧清单总价证明新结构满足预算。
下载可编辑 Blender 模型 · 查看姿态检查数据 · 查看部件索引