上半背小靠背
看懂结构,再开始组装
V0.3 · 2026年10月19日 · 中文图解资料包
旧图的尺寸、传感器比例及装配表达已重新整理。滑台安装孔、完整随动防护和断电卸载还未定型;本手册把缺项放在对应步骤,不用假尺寸填空。
点击任意图片,可单独打开原尺寸大图。
当前方案:薄型靠背 V0.5
硬壳深130mm,软垫145mm,头部最前缘155mm;仍待实物验证。下面旧版仅供追溯。
新增:详细机械结构
查看导轨、丝杆、轴承、螺母连接和运动姿态。下方旧图保留作外观参考;180mm厚度尚未通过实际机构包络核对。
01 / 先看它有多大
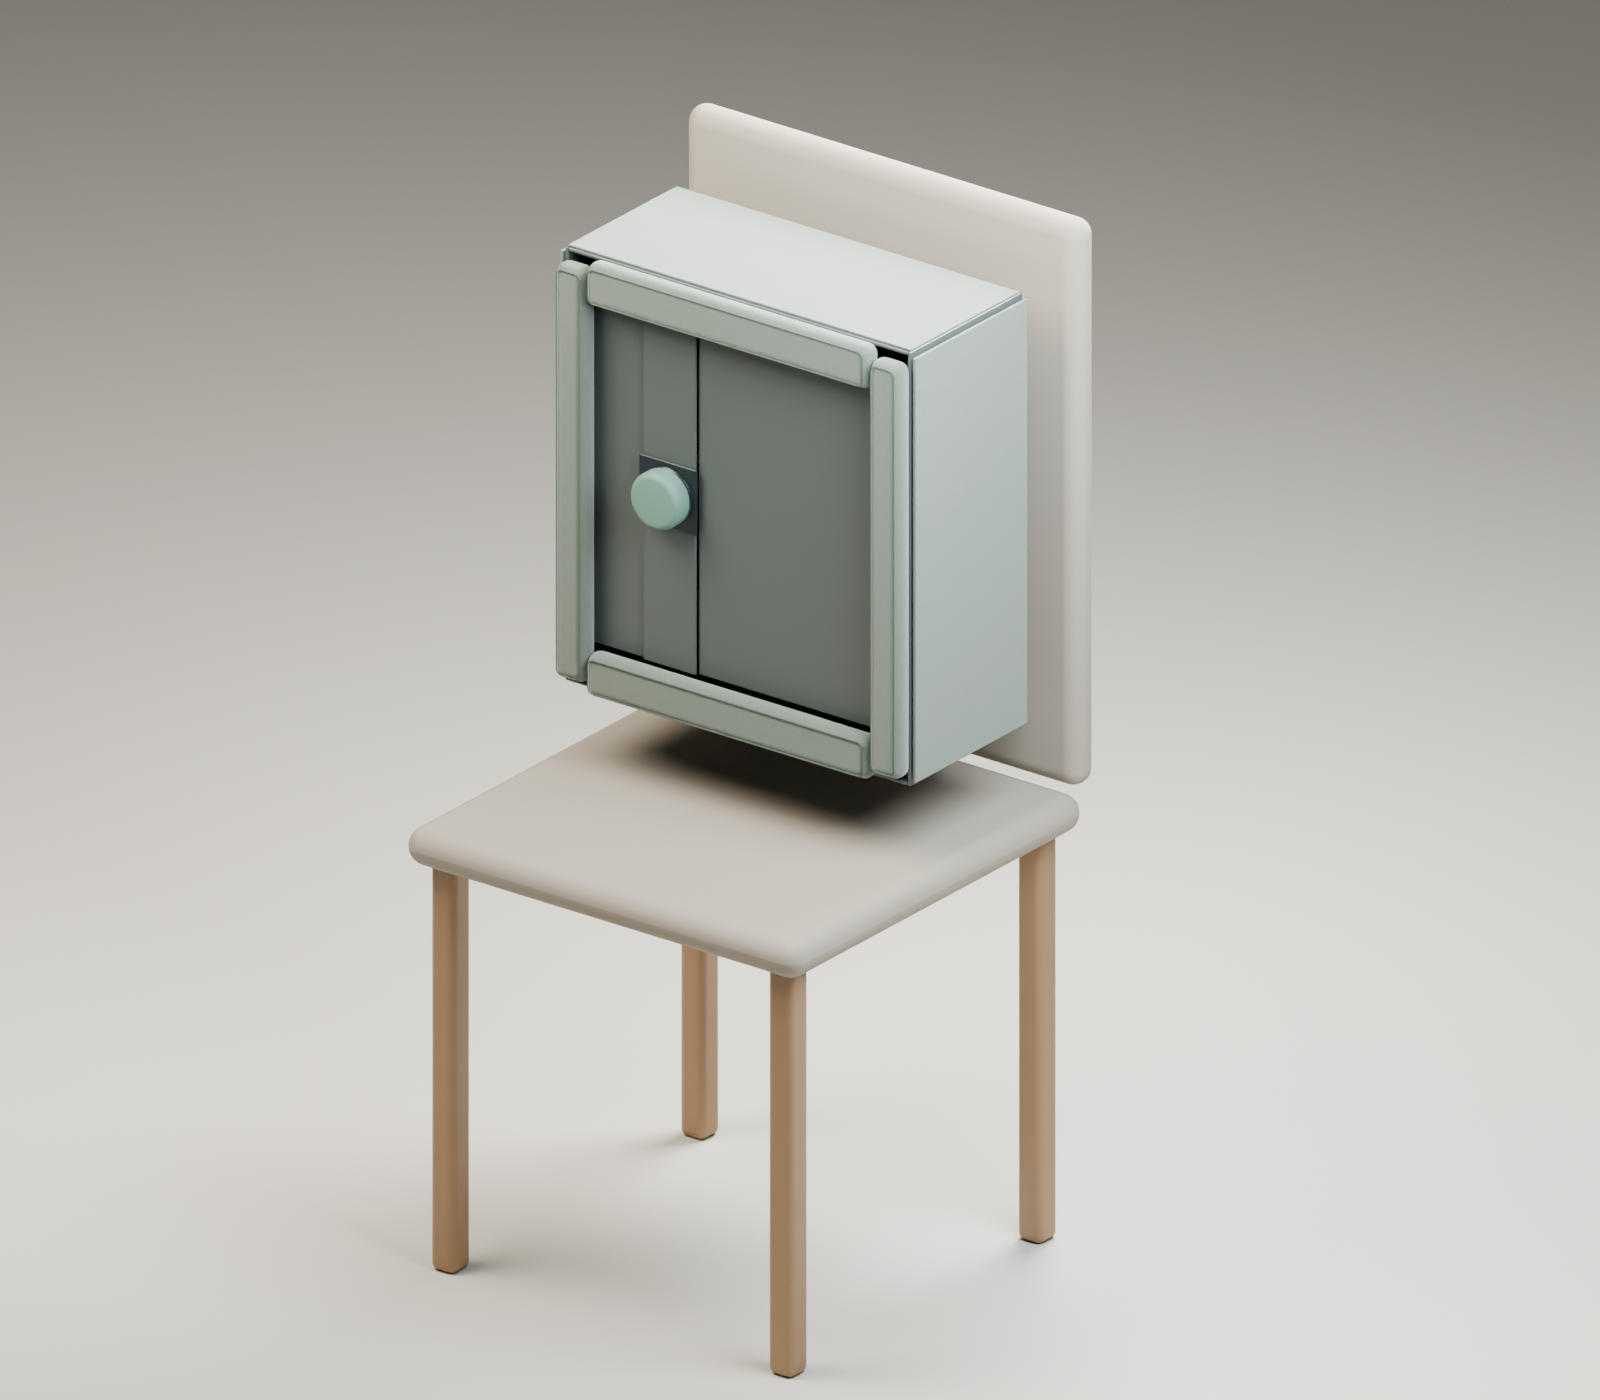
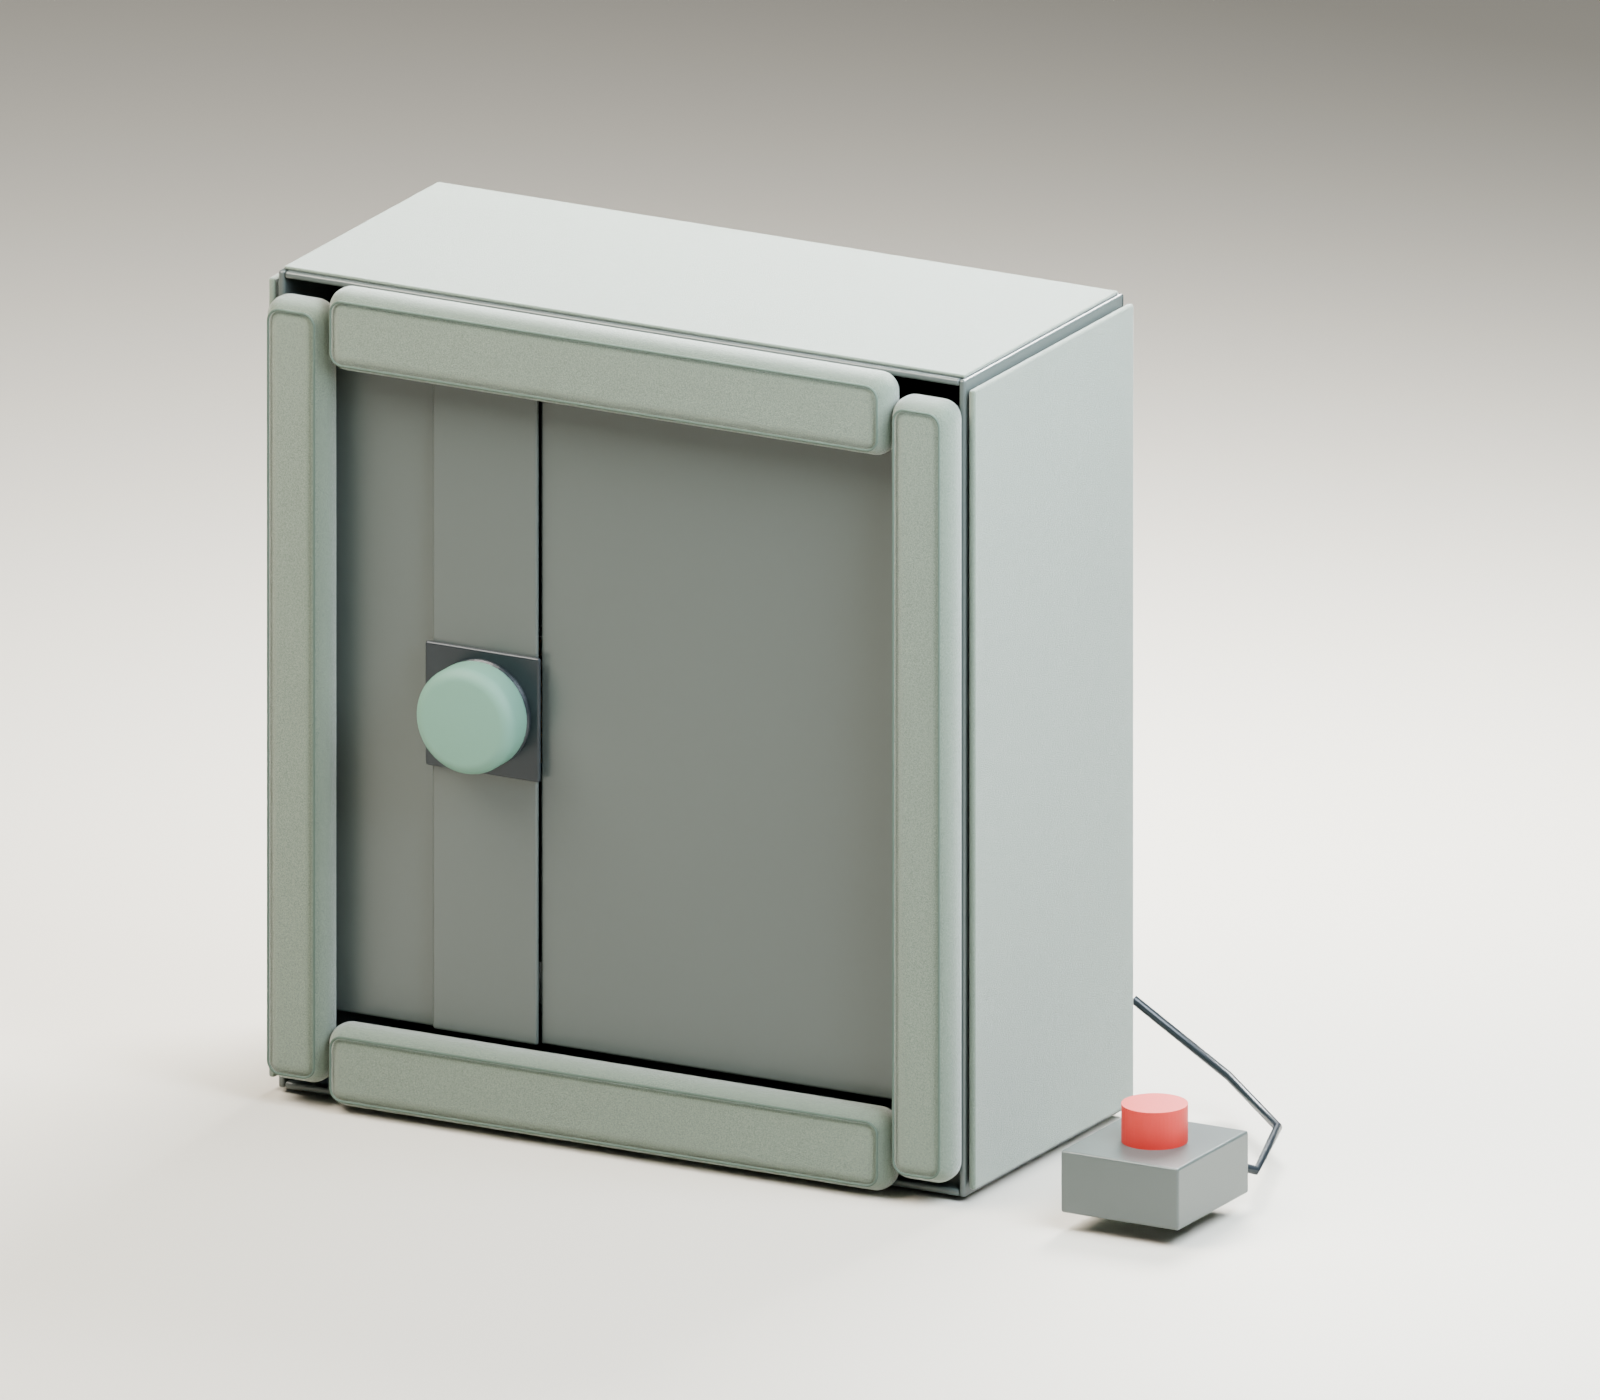
旧目标46×52厘米,调整为硬壳42×46厘米;目标活动范围由26×26厘米缩到22×22厘米。这是为缩小体积提出的取舍,不保证覆盖所有成年人的两侧肩胛。靠背深度仍按18厘米预留,尚不能叫薄型产品;若要求更薄,应改为专用一体式机构,而不是硬塞两套标准滑台。
先用纸箱做42×46×18厘米体块,再加2厘米软垫和椅背安装件,放在实际椅子上。观察剩余座深、肩胛位置、坐稳后能否随时向前离开。纸箱不承重,也不试按摩。感觉太厚,就在购买机械件前调整设计。
02 / 三个方向分别做什么
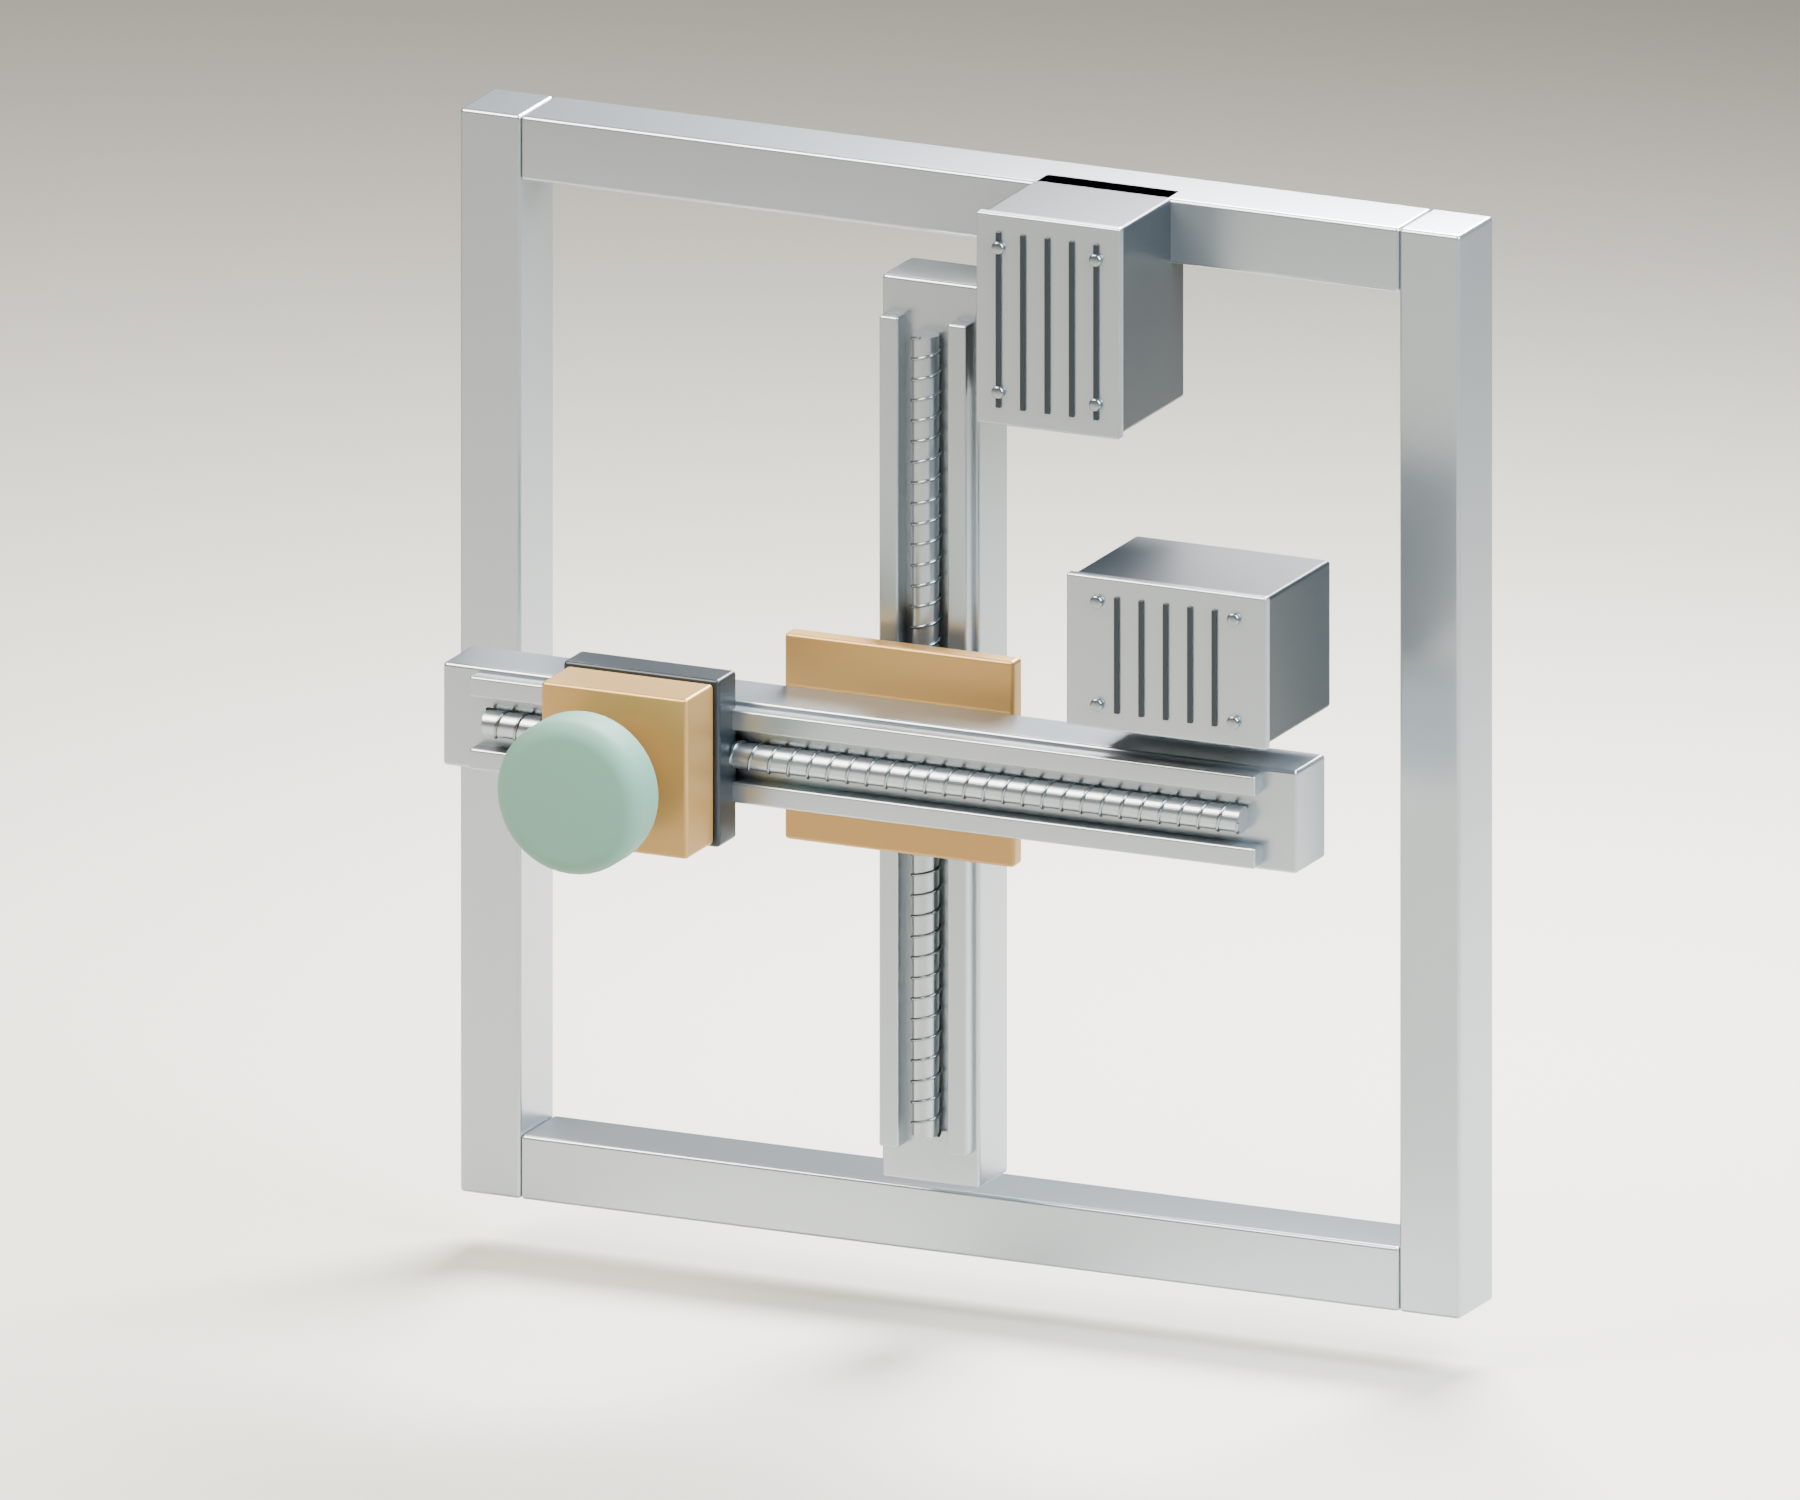
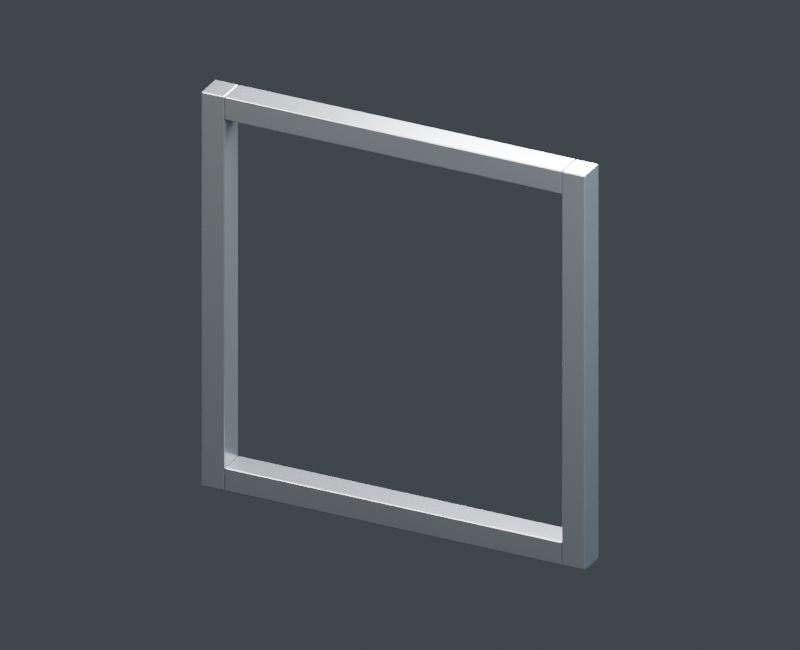
P02 承力框架
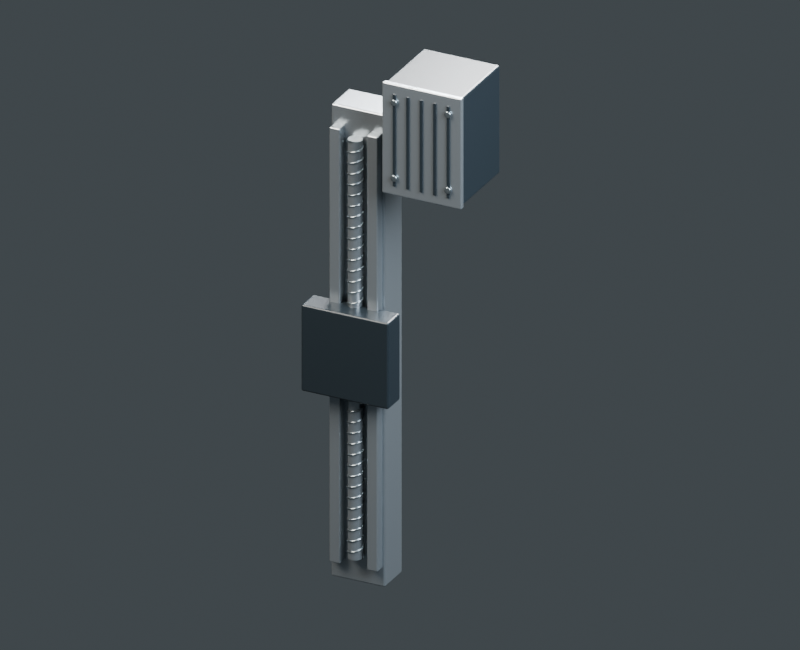
P03 上下运动组件
P04 两轴连接板
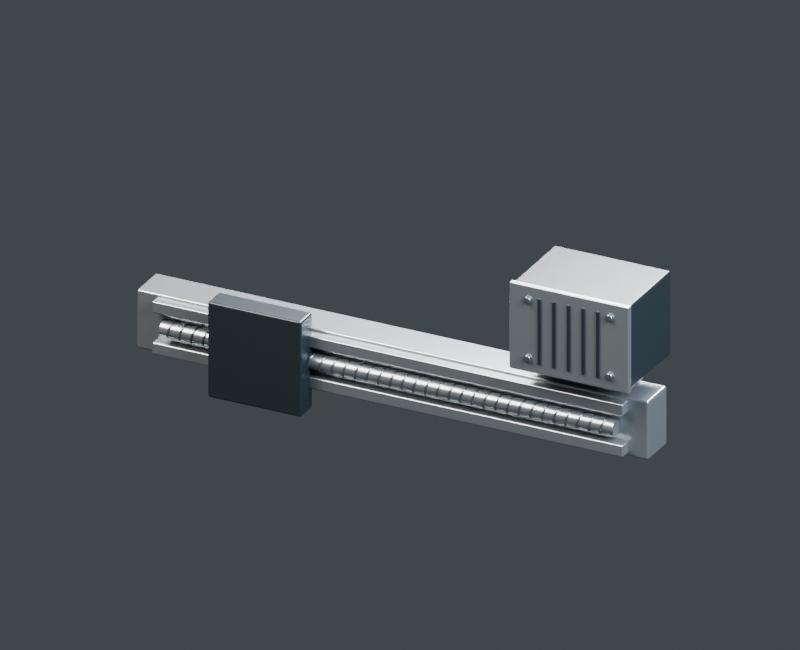
P05 左右运动组件
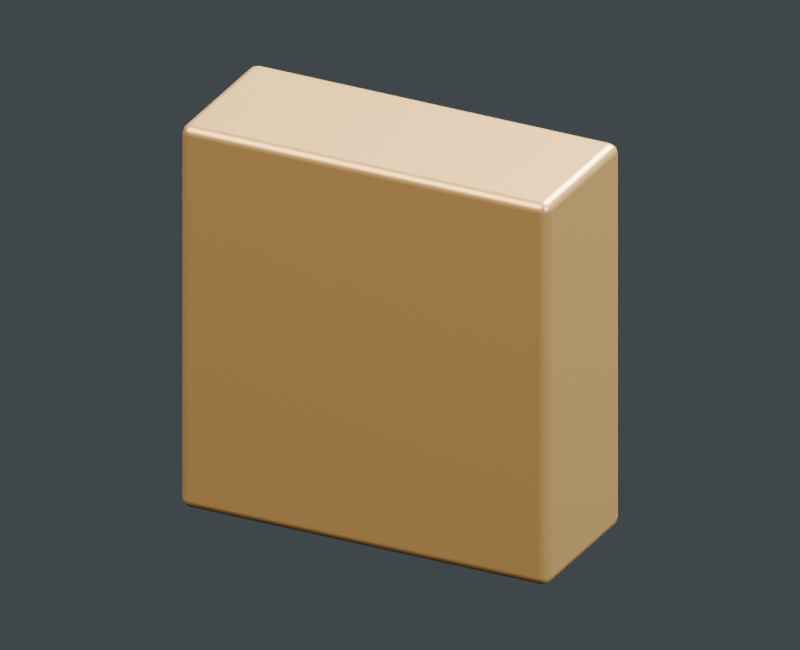
P06 短轴 / 卸载机构预留
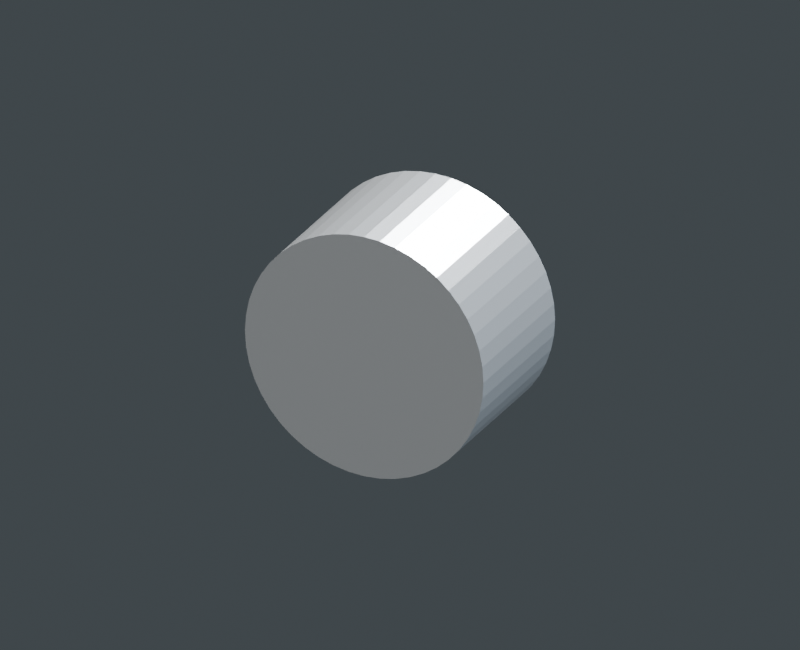
P07 15×9mm测力传感器
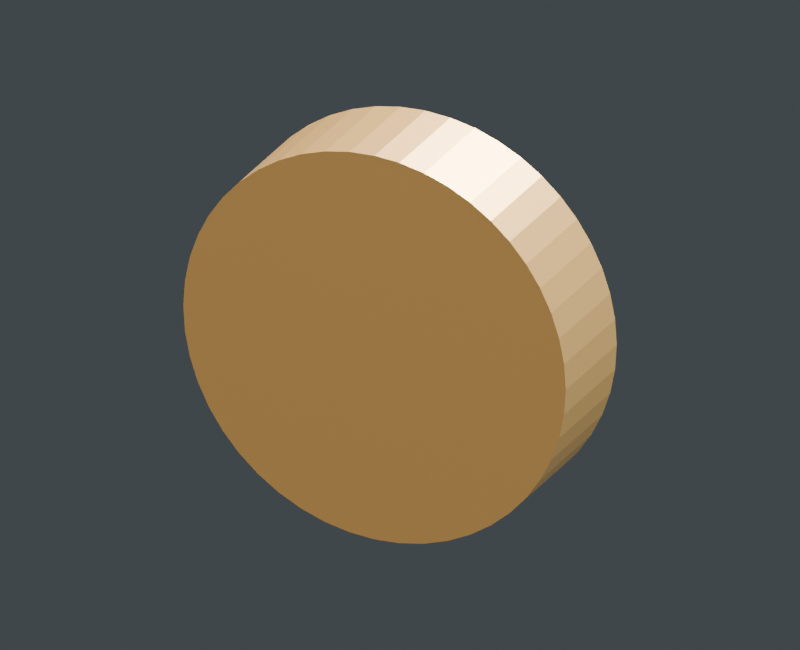
P08 按摩头连接座预留
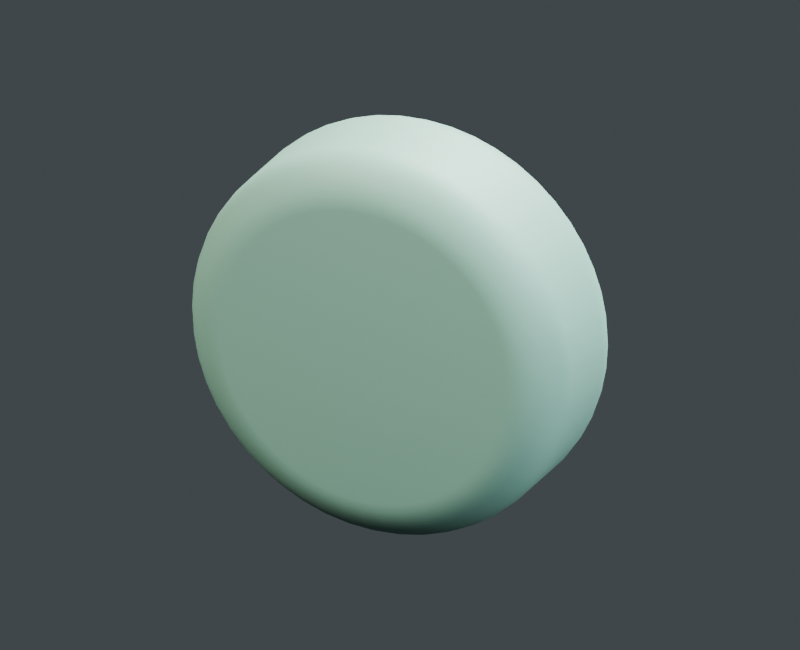
P09 圆形硅胶按摩头
X 左右、Y 上下、Z 前后是操作用词;Blender坐标为X左右、Z竖直、−Y朝人体,不能直接把模型坐标写进控制器。
正常运动链:框架 → 上下轴 → 连接板 → 左右轴 → 短轴/释放机构 → 测力元件 → 头座 → 硅胶头。左右轴随着上下轴一起走;两轴不应各自固定在背板上。
受力链反过来:头部接触力经传感器、末端、滑座、框架传给椅架。外围软垫承担后靠支撑。导向件限制歪斜,但不能绕过传感器分担待测的轴向力;装成整套后要重新标定。
测力值送给实时控制器,控制器调整短轴运动。语音只提出“减力、停止”等请求,不能绕过本地保护。普通自锁丝杆切断电源仍可能保持压力,必须另有机械释放路径。图中P06只是预留位置,未实现这一功能。
03 / 对着编号认零件
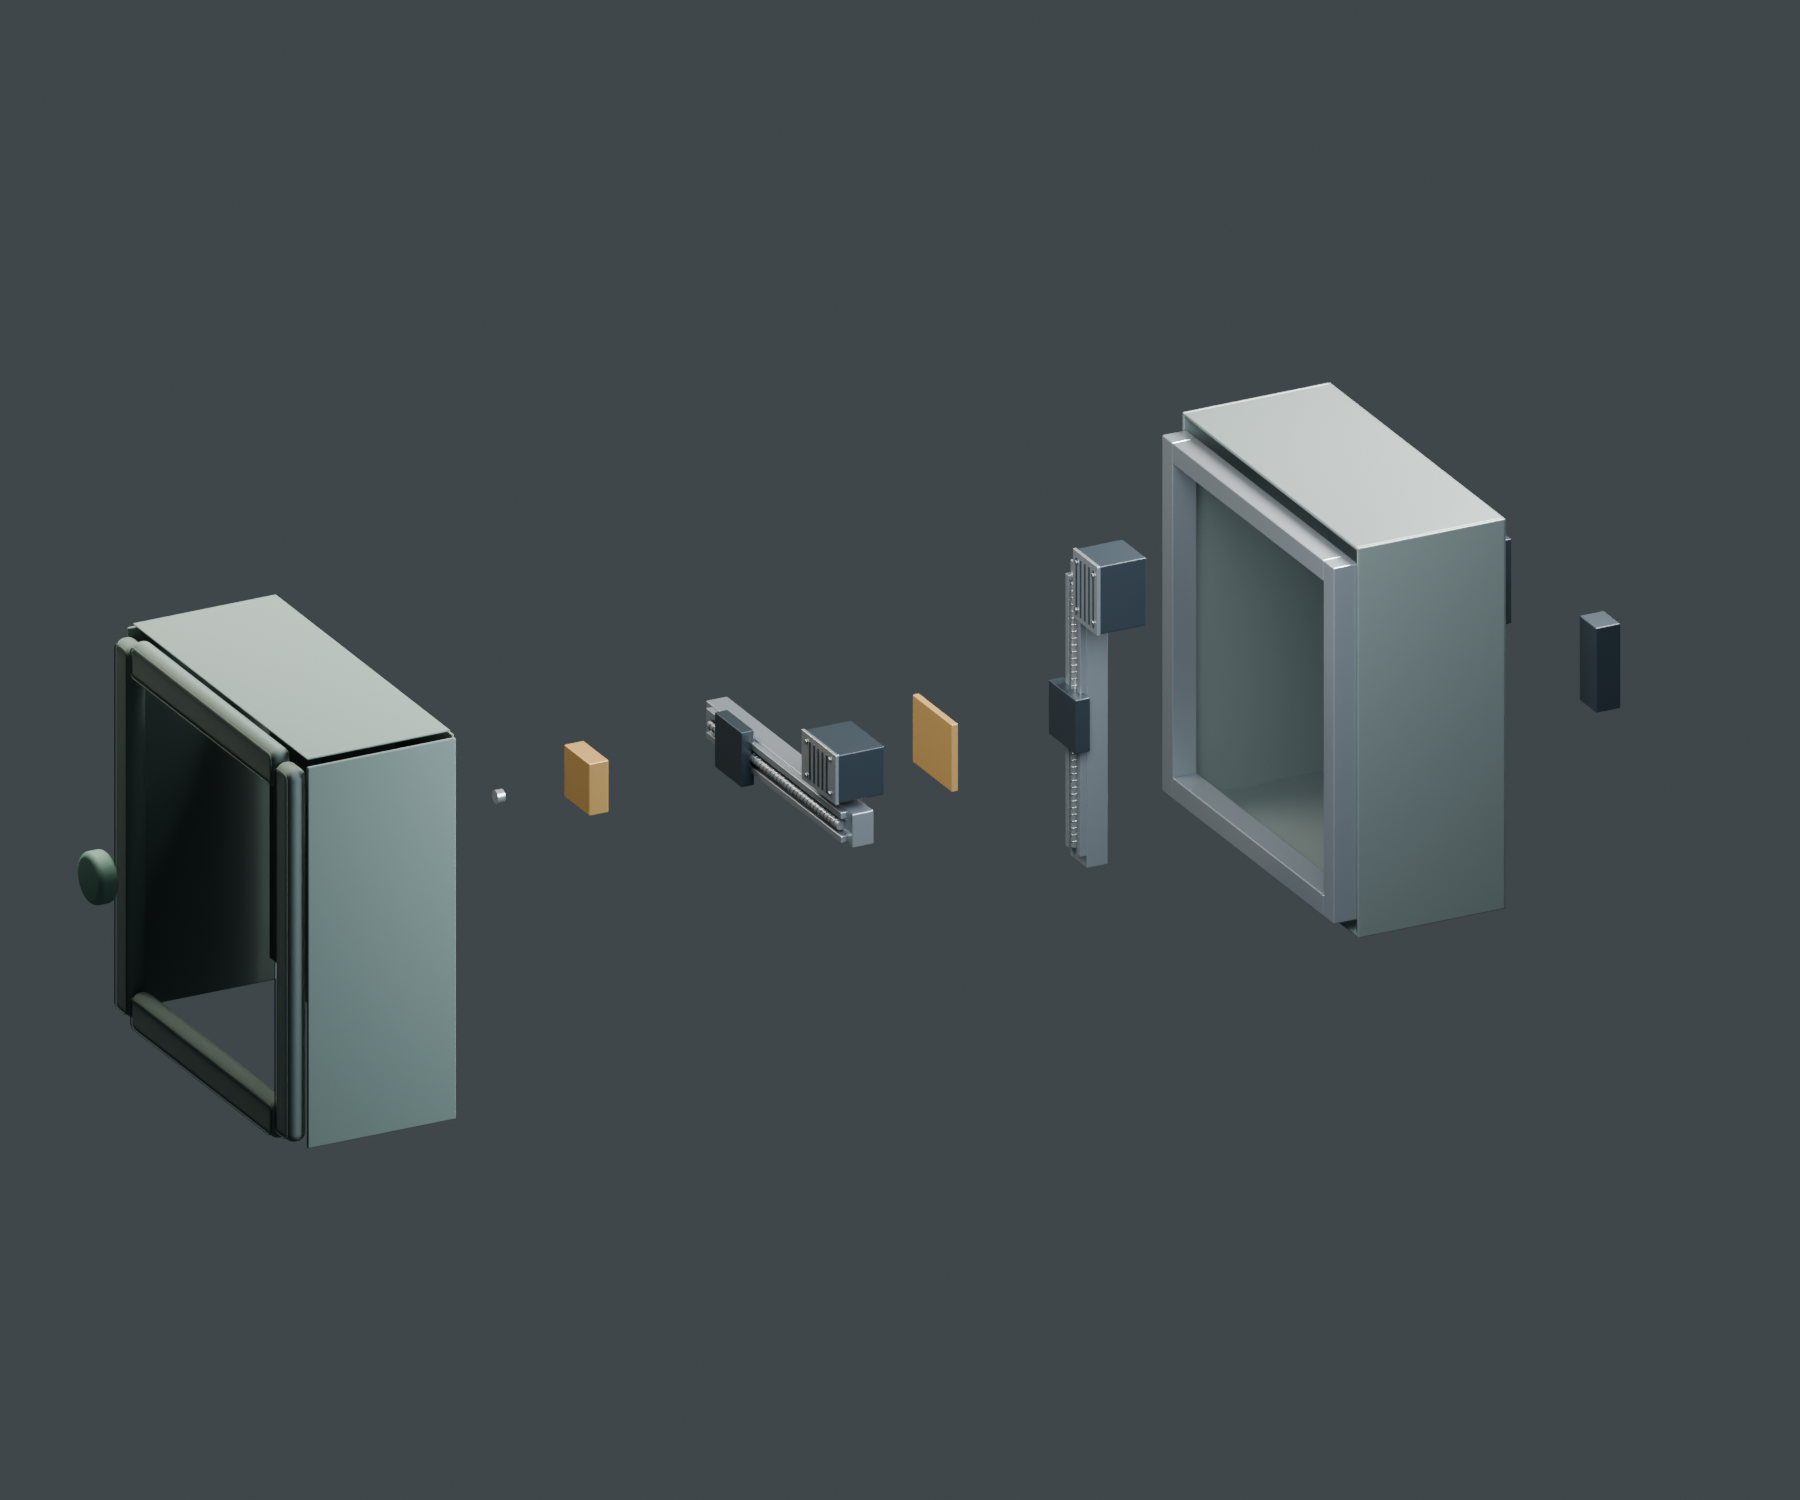
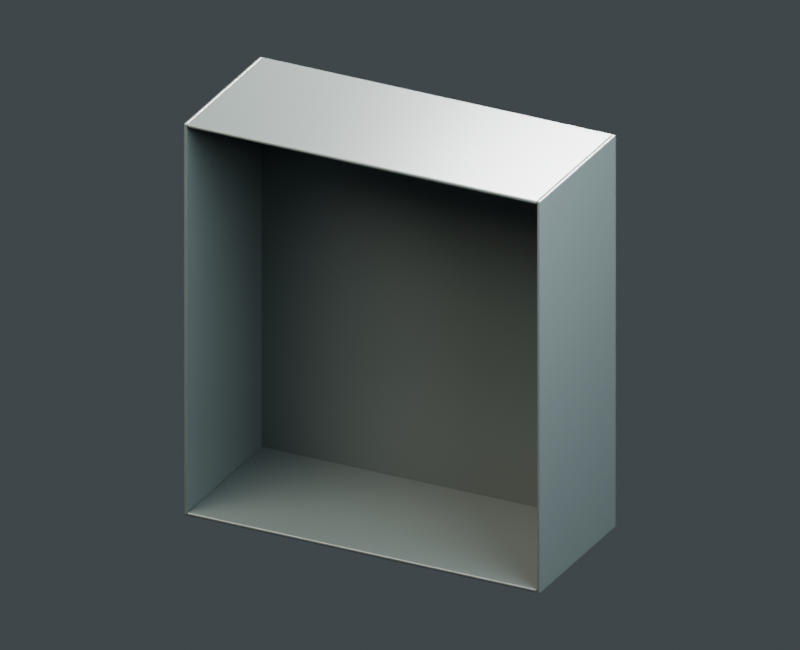
P01 硬后壳与侧壁
P02 承力框架
P03 上下运动组件
P04 两轴连接板
P05 左右运动组件
P06 短轴 / 卸载机构预留
P07 15×9mm测力传感器
P08 按摩头连接座预留
P09 圆形硅胶按摩头
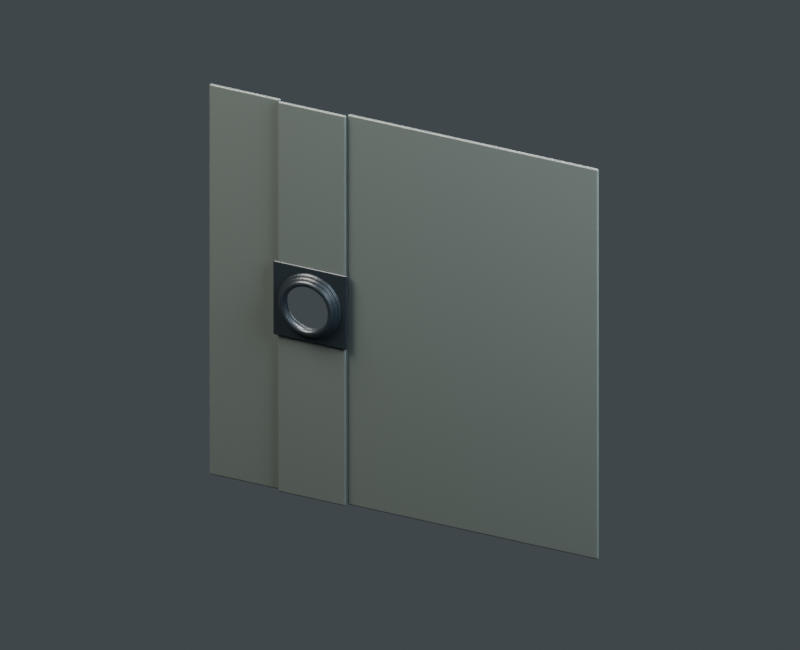
P10 移动遮挡及头根护套
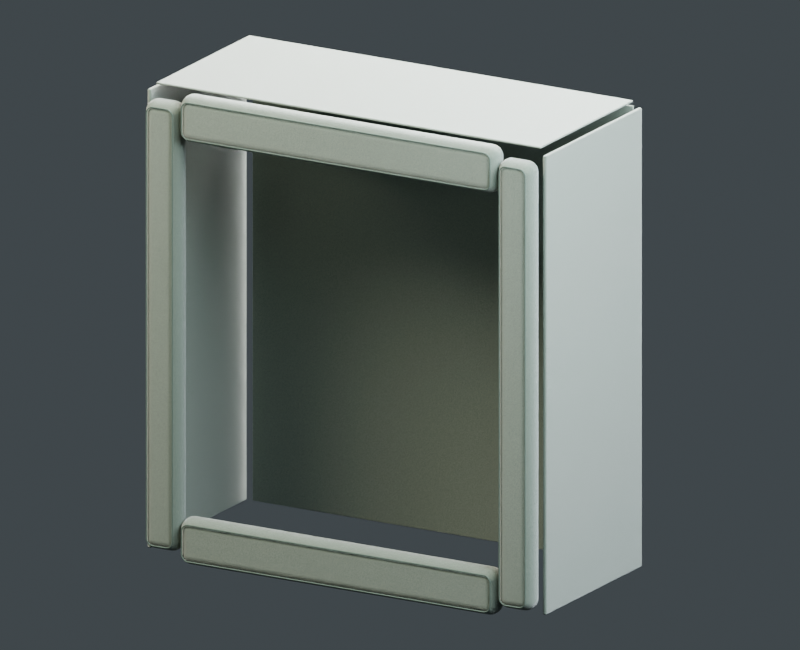
P11 外围泡棉 / 可拆布套
P12 椅背安装件
P编号对应下方独立部件照片式渲染,C编号对应采购清单;各卡片缩放比例不同。
| 图号 | 名称 | 对应采购编号 | 作用 / 现状 |
|---|---|---|---|
| P01 | 硬后壳与侧壁 | C11 | 固定,螺杆的后侧及四周不能外露 |
| P02 | 承力框架 | C01 | 载荷传到椅架,外壳不代替框架 |
| P03 | 上下运动组件 | C02/C05 | 长轴及折返电机;尺寸待厂家图 |
| P04 | 两轴连接板 | C01 | 孔位待两轴安装图,琥珀色表示未定 |
| P05 | 左右运动组件 | C03/C05 | 随上下滑座运动,不能固定到后壳 |
| P06 | 短轴 / 卸载机构预留 | C04/C09 | 未定型;不是已能断电回退的执行器 |
| P07 | 15×9mm测力传感器 | C06 | 0–100N量程,实际孔位核对后装 |
| P08 | 按摩头连接座预留 | C10 | 与传感器、导向相匹配,不能凭图钻孔 |
| P09 | 圆形硅胶按摩头 | C10 | 直径60mm设计建议,圆滑可拆清洁 |
| P10 | 移动遮挡及头根护套 | C12 | 图示中位;全行程结构未验证 |
| P11 | 外围泡棉 / 可拆布套 | C13 | 只附在静止支撑面,不挂在滑台上 |
| P12 | 椅背安装件 | C18 | 固定设备,不捆绑人体 |
| P13 | 外置控制盒 | C07/C08/C14/C15 | 位置示意;尺寸随电气选型重新定 |
| P14 | 手持停止开关 | C16 | 已选2NC;图示按钮不是精确厂家外形 |
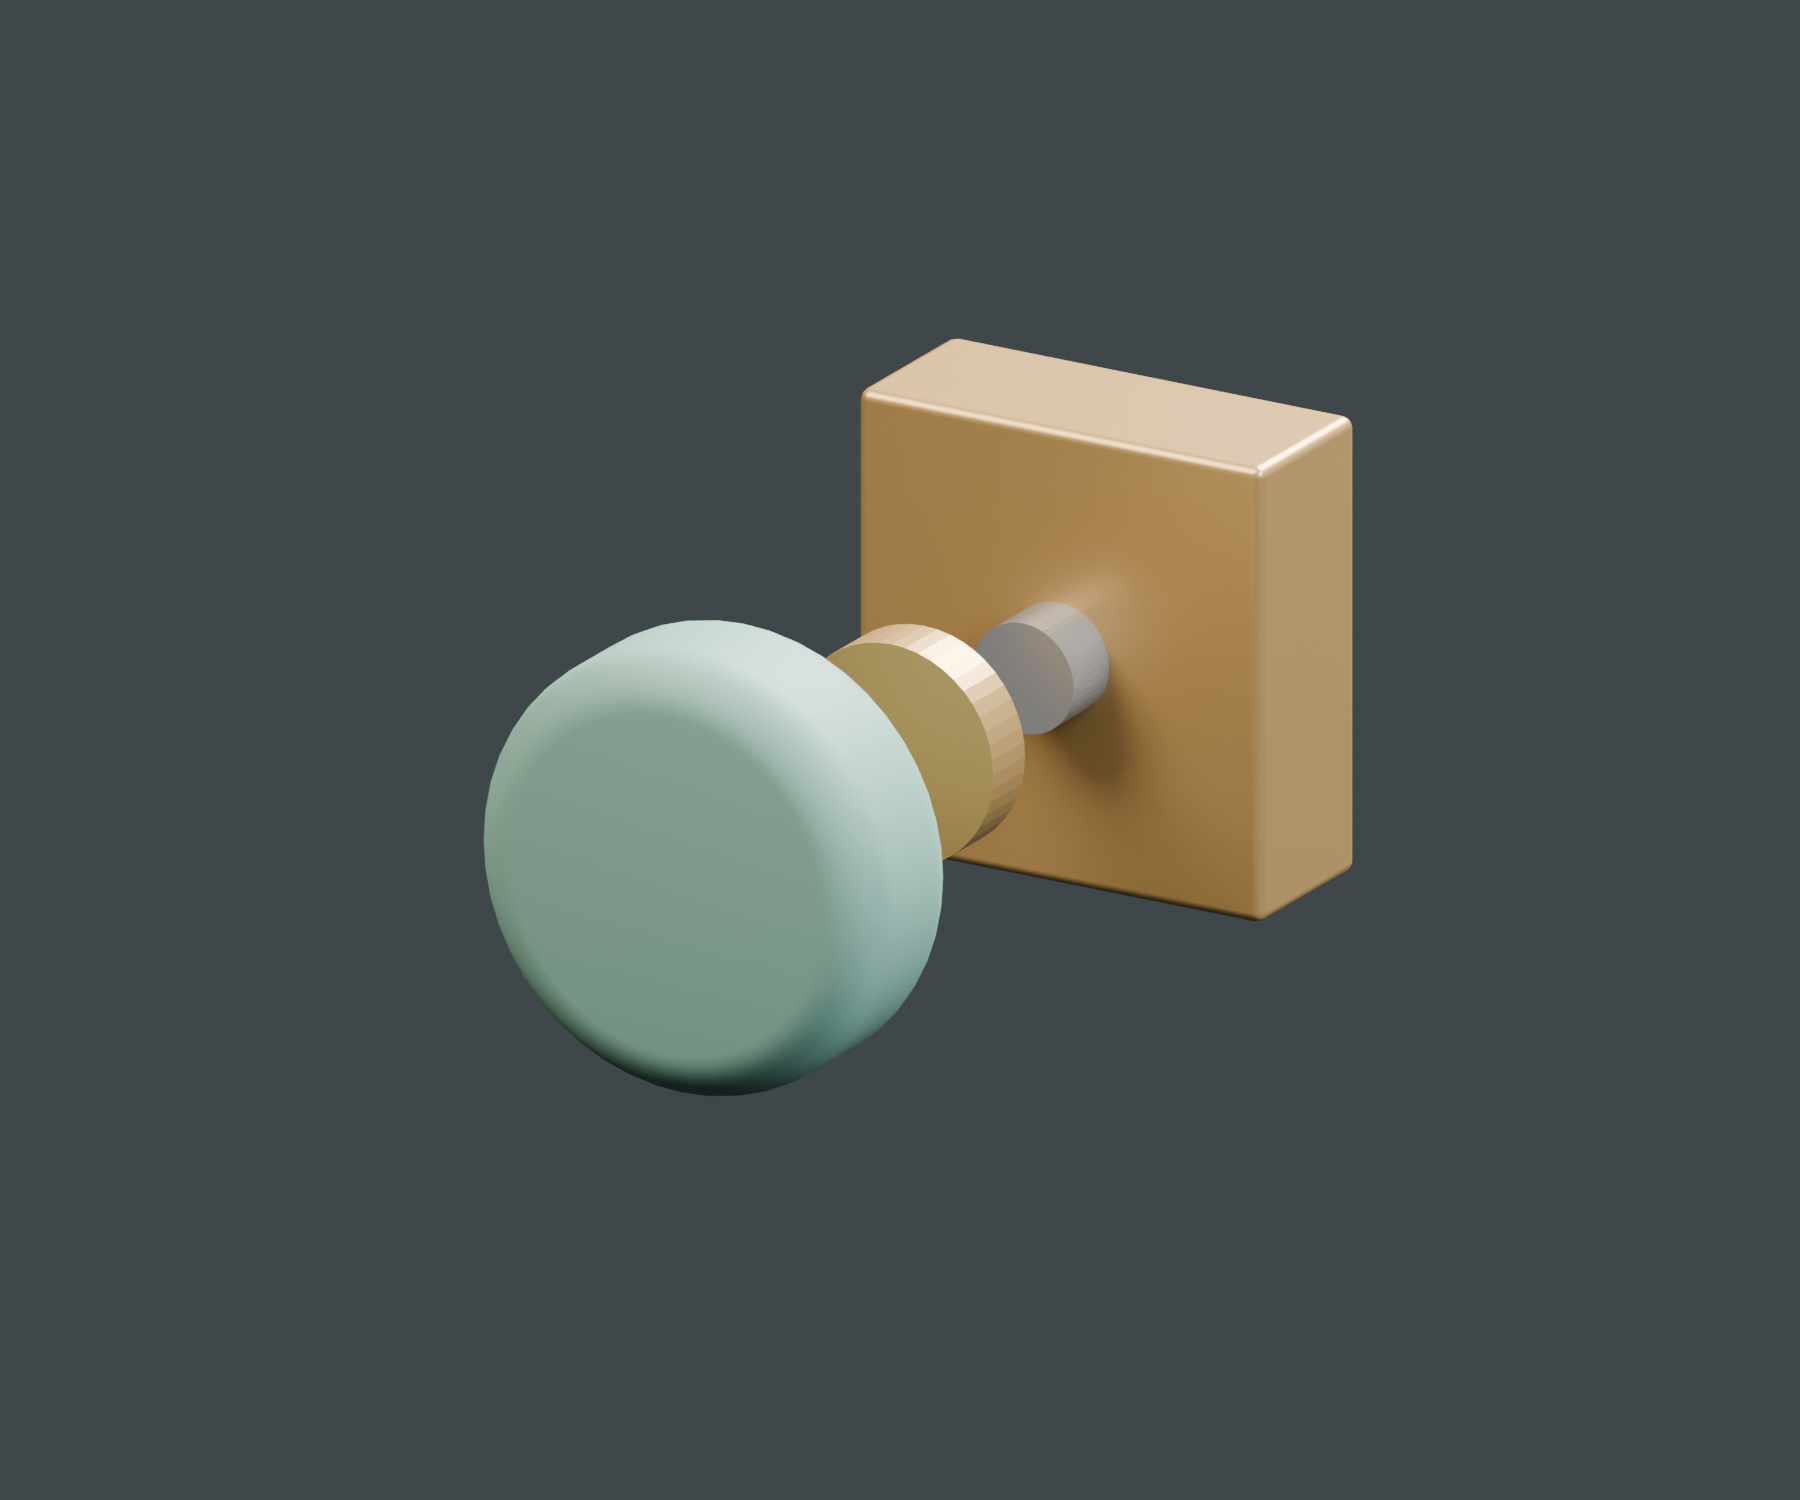
P06 短轴 / 卸载机构预留
P07 15×9mm测力传感器
P08 按摩头连接座预留
P09 圆形硅胶按摩头
04 / 一步一步装
A · 准备工具和资料
怎么做:准备量尺、卡尺、角尺、合适的内六角工具、厂家规定量程的扭矩工具、万用表、线号和照片记录。把每个零件贴上P/C编号。
检查:逐项拍铭牌、外形、接口,记录型号、数量和实际尺寸。
暂停条件:没有正式模组尺寸图、安装孔图、受力条件,不能下料连接板。
B · 先做纸箱比例样机
怎么做:按D01做不承重的纸箱体块,在实际椅子上试摆,再确认靠背安装高度。
检查:尺寸、座深、肩胛覆盖及离开空间;由使用者和康复团队一起看。
暂停条件:形态仍太大或太厚,就先改布局;不要靠缩小打印比例解决。
C · 承力框架P02与固定件P12
怎么做:框架在台面上找方正,预装背板连接与椅架固定件;先不装电机和按摩头。
检查:测对角线、连接可靠性和椅架反力路径;不得只固定在薄塑料椅背上。
暂停条件:椅架材料、固定件载荷或抗倾覆未核定,不做承载试验。
D · 上下轴P03
怎么做:按厂家基准面装至框架,暂不接电;导轨不应靠外壳薄板承重。
检查:检查全行程、折返电机、线束转弯与框架的空间。350mm只是模型底座预留,不是商品总长。
暂停条件:孔位未定或有效行程220mm未满足,停止装配。
E · 连接板P04和左右轴P05
怎么做:用按两家接口图制作的连接板,把左右轴固定在上下滑座;逐步找正。
检查:左右轴处在上下极限时,电机和横轴端部均不碰框架;核对叠装重量和重心力矩。
暂停条件:目前未提供板厚计算、孔距、公差及螺栓扭矩,不能凭渲染图打孔。
F · 短轴、释放和测力P06—P09
怎么做:先验证短轴卸载机构,再按受力方向安装传感器及头座。避免拧紧时对测力芯施加扭矩。
检查:传感器不承受未核定的侧向力;断电、卡滞、人工释放要在仿体台架分别验证。
暂停条件:P06未定型,本步骤不能直接施工。不能把一个弹簧或拉片当成已实现释放。
G · 保护回路与外置控制盒
怎么做:由熟悉电气的人根据最终电路图布线,强电与测力线分开,运动电缆留弯曲半径并做应力释放。
检查:断线、急停、限位和维护盖分别触发独立停止;恢复条件后仍需人工复位。
暂停条件:本册只有功能连接关系,没有冻结的端子接线图,不能按示意接市电。
H · 遮挡P10、硬壳P01、布套P11
怎么做:先装硬防护,再装周边泡棉和可拆布套。头根部护套随末端运动,不能让头杆周围形成直接探入通道。
检查:全行程、四角、头部伸缩及拉扯布套状态,检查螺杆是否可触及和夹剪卷入点。
暂停条件:当前Blender遮挡只画中位,并未完成伸缩回收设计;不能据此制作合格防护。
I · 记录与台架验证
怎么做:完成下一节检查表,保留照片、原始测力数据、故障日志及修改记录。
检查:每项有测试方法、设备、结果、签字;失败项修正后重测。
暂停条件:仍有缺项时,只做非人体台架研究,不宣称整机已可使用。
05 / 接线先认关系,后认端子
| 链路 | 连接关系 | 不能省略的核对 |
|---|---|---|
| 测力 | 桥式传感器 → ADC差分输入 → 实时MCU | 激励电压、mV/V、参考、共模范围、屏蔽、校准;不要按线色猜针脚 |
| 运动 | MCU隔离输出 → 各轴驱动 → 匹配电机 | 电机相序/电流、脉冲输入电压、导程、方向、限位位置 |
| 独立停止 | 双通道停止按钮 / 检修联锁 → 保护控制 → 驱动允许与释放机构 | 选定元件后设计故障检测、反馈和人工复位;不能只接网页 |
| 供电 | 受保护的电源输入 → 电源模块 → 驱动支路 / 逻辑支路 | 保险、接地、隔离、散热和接线截面由实际功率决定 |
| 电脑 | 电脑语音/轨迹界面 ↔ MCU通信 | MCU自主处理断线和超时;电脑掉线不保留持续加压指令 |
06 / 组装检查表
| 阶段 | 记录内容 | 通过依据 |
|---|---|---|
| 几何 | 实际外形、行程、四角间隙、线束余量 | 与冻结后的装配图逐项一致;无碰撞/拉线 |
| 静态结构 | 框架、固定件、椅架、反力和倾覆 | 按机械人员确定的载荷及系数验证;本册不给猜测值 |
| 测力 | 零点、多点加载与卸载、偏心、漂移、延迟 | 溯源载荷与整套标定;100N量程不是使用力限 |
| 运动 | 方向、限位、回零、停止距离、低速连续运动 | 脱离人体,在受控台架上与实测边界比较 |
| 故障 | 急停、断电、通信断开、传感异常、单路断线、卡滞 | 停止并验证实际卸载;不得自动重新运行 |
| 防护 | 所有极限位置、布套拉扯、维护盖打开 | 验证可触及性和夹剪风险;中位外观看不见螺杆不算通过 |
| 仿体 | 多刚度接触、超调、残余力、温升和重复性 | 预先制定台架验收限值并记录原始数据 |
| 人体研究 | 对象筛选、位置适配、使用力、退出条件 | 由康复团队与适用审批流程另行确定 |
把每次测试填入“03_清单/装配检查记录.csv”。空白结果不是通过。任何需要返修的项目保留原记录。
07 / 程序和学习怎么用
“04_仿真程序”保留现有可运行的研究界面。装有Python的电脑可运行该目录中的 python run.py,按终端提示打开本地页面;测试命令为 python run.py --test。它生成数学仿体数据,不会驱动电机。
本轮没有将V0.2仿真限位冒充新版机械限位。旧仿真中心、行程和力值只用于演示,不能导入真实设备。硬件选型、通信、实时固件和保护链尚待实现。
- 先记录操作者示范:时间、头部位置、法向力、接触头形状、仿体或研究条件。单个压力传感器无法恢复完整三维手法。
- 清洗时间戳和异常数据,划分接触/离开片段,拟合有界轨迹和力曲线。现有程序是插值模板,不是已训练的自主按摩模型。
- 先在不同刚度仿体回放,比较峰值、超调、残余力及重复性,再决定是否收录模板。
- 适应性学习先离线进行,人工审核版本;运行中不能自行扩大力限、行程或接触区域。
肌肉劳损不能凭一次压力读数诊断。触感、症状和功能评估需要康复团队共同定义研究标签;详细研究计划附在“02_原理与研究”。
08 / 预算、缺项和文件入口
| 项目 | 当前状态 |
|---|---|
| 预算上限 | 10,000元,含零件、加工与运费预留;新布局未齐报价 |
| 已加购物车 | 本项目3项4件,商品634元、已知运费17元,合计651元;未核本轮实时价格变化 |
| 旧版整机混合估算 | 6,761元,仅历史参考;新版短行程与定制接口须重新报价 |
| 现阶段不能采购加工 | 未冻结孔板、硬防护、释放机构和完整电气保护回路 |
| 供应商图 | 当前未取得匹配本版350mm底座预留、220mm行程的完整包络图;绝不缩放旧图替代 |
| Blender文件 | 01_图纸/靠背写实视觉_V0.3.blend,可旋转查看;靠背布局文件保留尺寸基准;对象有P编号 |
| 如何查遗漏 | 03_清单/接口待确认.csv;每个空缺都有所需证据 |
这份资料能帮助你读懂结构、准备装配、核对供应商图;还不能保证照此直接买齐并组装出可用设备。最终加工包应补齐零件尺寸公差、孔表、材料、紧固件及扭矩、装配间隙、完整电路和实测验收记录。